TL;DR · 2 分钟速读
一句话: DexterCap 是一个可负担、可自动离线处理的手物动捕系统,用字符编码的稠密标记贴片补足视觉在遮挡与小位移场景中的可观测性,通过 13 台工业相机的多视角同步视频重建 MANO 和物体 6D/关节状态;发布 DexterHand 在手操作数据(含魔方操作)。
特别重要的指标边界: Calibration MRE 0.77±0.28 mm,动态操作时 2.06±1.09 mm(§5.3)。这里的 Marker Reconstruction Error 指优化后 MANO 表面 Marker 与多视角三角化的 Marker 观测位置的残差,不是独立手部真实关节 Ground Truth 的 MPJPE,也不等于手物接触力精度。
阅读定位: 这篇最值得深读的是系统可观测性、Marker 编码、少量人工标签的识别网络、几何优化和可靠性评估。它的科学结论是「较便宜的 Marker-based Capture 可以服务精细在手操作」,不是「完全解决了 Occlusion」,更不是「能不依赖标记在任意自然场景大规模采集」。项目主页 · arXiv HTML。
标题说明:项目主页和 GitHub 使用「An Affordable and Automated System for Capturing Dexterous Hand-Object Manipulation」,arXiv v2 的主标题则是「Affordable and Automated Capture of Complex Hand-Object Interactions」;本页以 arXiv v2 标题为准,它们对应同一项工作。
研究问题与方法
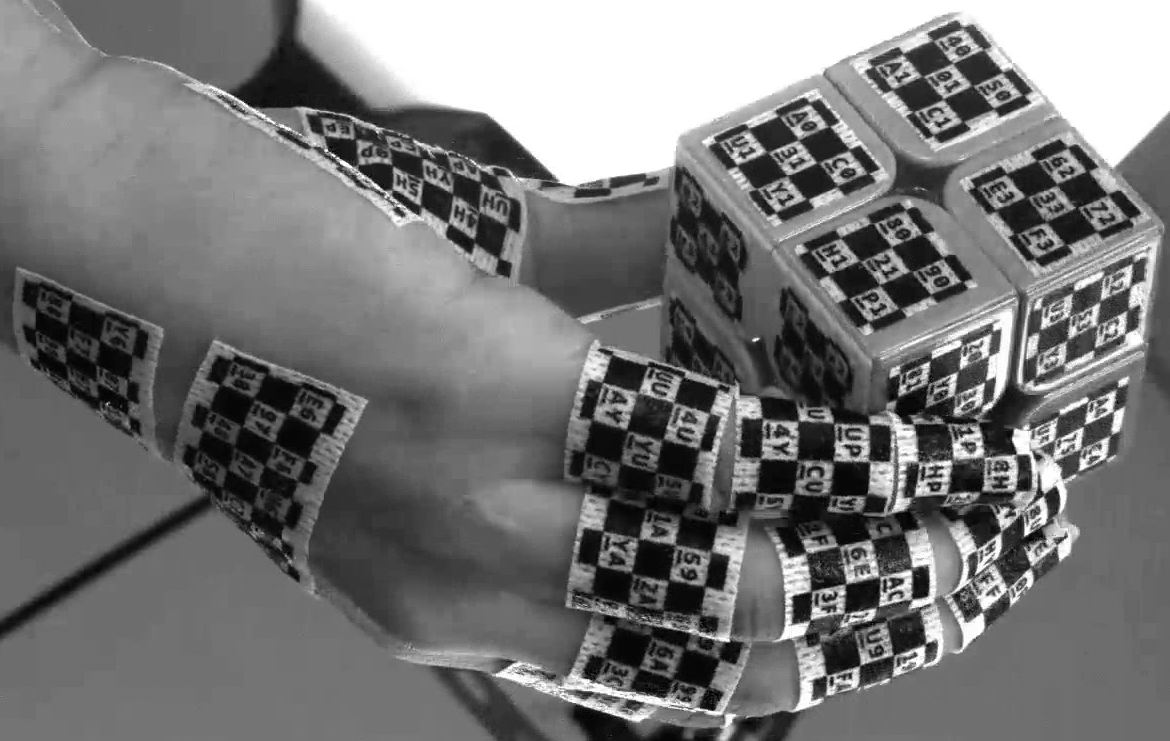
(a) Raw input image.
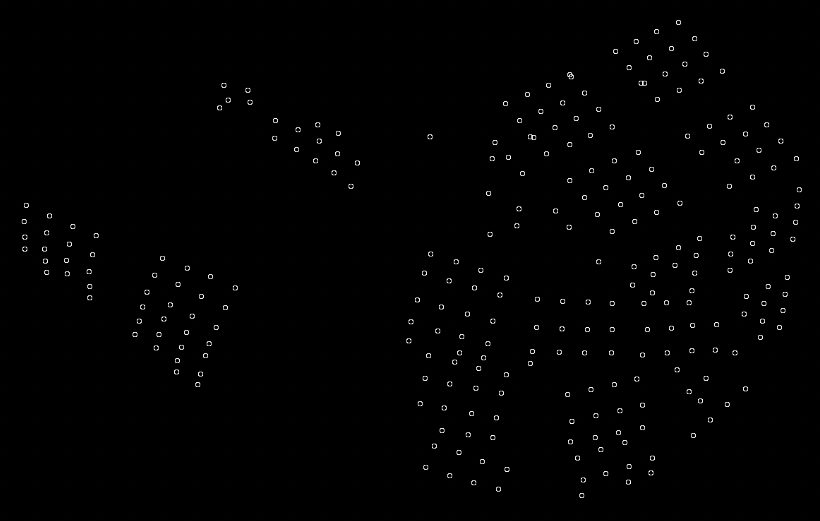
(b) CornerNet detection.
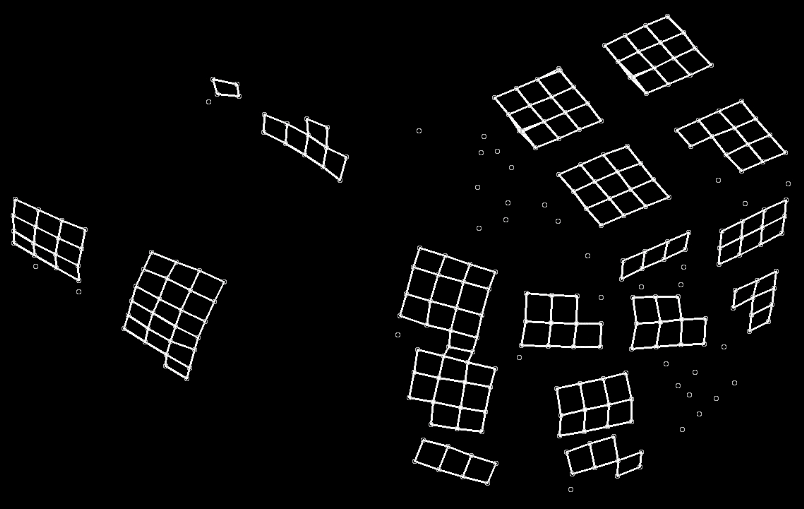
(c) EdgeNet classification.
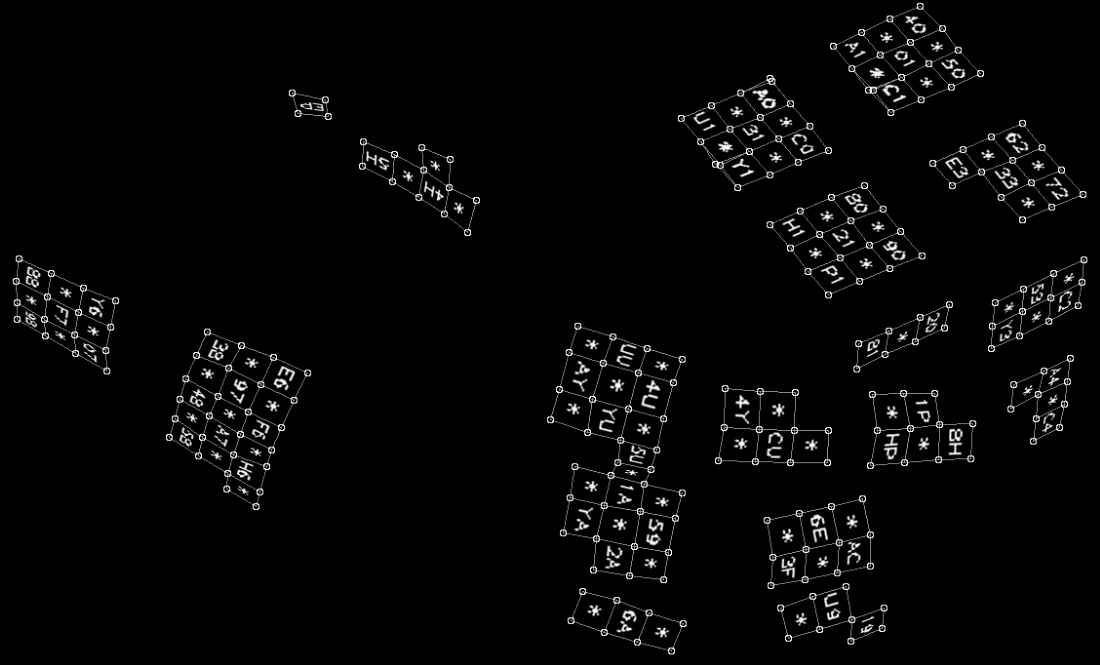
(d) BlockNet recognition.
捕捉手物动作为什么难?
近距离在手旋转、翻转、捏持时,手指挤在一起导致多数视角被遮挡,柔性皮肤/指尖又会产生复杂形变。通用 Markerless 手估计在这样的手物重叠场景容易形状歧义;大规模动捕系统昂贵、标签后处理费时。
System Pipeline(论文 §3、Figs. 1–6)
- Camera / Lighting: 13 个 Hikvision MV-CS050-10GM GigE PoE 灰度相机,2048×2448@20 FPS,安装于约 2×1×2 m 架子;曝光约 1 ms,缩小光圈补深景,明亮环境配补光,OpenCV 标定。
- Marker Design: 19 片 Marker Patch 贴在一只手较刚性的部位(指节、手背、手心),用医疗贴带而非可随皮肤滑动变形的整只手套;白色方格内的双字符 ID + 朝向标志,共 324 种有效标签,提供 500+ 角点候选。
- Detection: CornerNet 找角点,EdgeNet 判邻边,BlockNet 识别块上的两个字符,再基于同 Patch 投票修正 ID。Edge-first 候选构造使每帧平均从 5550 个四边形候选降到 83 个 Block(§5.2)。
- Triangulation / Cleaning: 至少 3 台相机识别的同 ID 角点用于 3D 三角化;RANSAC、空间聚类、时序异常分数与短窗插值清理无效点。
- MANO Fitting: 首先对个体手形、Marker 与 MANO 表面三角形的重心坐标建立 Calibration Correspondence;随后优化 6DoF 手部位姿和关节参数,拟合 3D Marker Tracks。形状参数对被试固定。
- Object Reconstruction: 刚体已知 CAD/Marker 几何用 Kabsch 拟合 6DoF;魔方采用专门的可动块/面片约束识别流程,不能简单当成刚体。
数据与处理成本
Table 1 列 3 个不同尺寸 Cuboid、Cylinder、Disk、Ring、Triangular Prism、Rubik's Cube 共八类/八条示例操作,总计 4,936.65 秒 ≈82.3 分钟。作者认为当前数据专注 in-hand manipulation,而不是超大规模、多场景、多人的自然采集集。
识别网络仅用约 180 帧人工标注训练数据,之后在相同环境中的新 session 可无须重复训练。虽然采集以 20 FPS 实时记录,但原型的离线处理约 5 秒/帧用于 Marker Recognition,另 5–12 秒/帧用于手物重建(§5.1)。因此「automated」意为批处理的自动化,不是 online 20 FPS 高精度重建。
Claim–Evidence Matrix
| Claim | 实验 / 证据设计 | 对照 / 指标 | 结果 | 证据强度 | 位置 |
|---|---|---|---|---|---|
| 低成本硬件可以采集复杂手物交互 | 13 台同步灰度工业相机加 Marker Patches,覆盖复杂在手物体 | 设备价格、帧率、样例对象 | 总硬件成本 <6000 USD,20 FPS;魔方、环、柱体等 | 明确系统规格;缺其他系统全面成本/人工 TCO | §3.1、§5.1 |
| 分层 Marker 提取优于简单候选匹配 | 手工标注测试集;CornerNet/EdgeNet/BlockNet 和重实现先前方法比较 | Precision / Recall / F1、候选数 | Corner F1 87.7%;Block Precision 94.5%、Recall 41.3%;候选 5550→83 | 直接算法对照,但召回偏低 | §5.2 / Fig. 2 |
| 视觉多视角 Marker 能提供稳定重建约束 | 三角化 + MANO 表面 Marker 优化 | 1.42 px 重投影,MRE、物体 Marker 配准误差 | calibration MRE 0.77±0.28mm;dynamic MRE 2.06±1.09mm;物体 marker 1.512mm | 强内部几何一致性,非独立真值 MPJPE | §5.3 |
| 输出运动足够平滑/物理合理 | 对比 GRAB/ARCTIC/HUMOTO/GigaHands/HaMeR 的已发布轨迹,统一运动指标 | MSNR / Jerk / Diversity / Coherence | Ours MSNR 9.31±0.22,Jerk 0.76±0.18;平均 penetration 3.8±3.1mm | 间接运动质量指标,跨数据任务分布不完全可比 | Table 2、§5.4 |
| 系统能处理高遮挡 | 细粒度在手物体操作与部分遮挡下的重建展示 | 与无 Marker 视觉方法的样本对照 | 多种遮挡下仍能重建;完全被遮挡时会失败 | 定性与失败分析,缺按遮挡率的独立准确度曲线 | Fig. 5、§6 |
| 数据能帮助 Robot Policy 学习灵巧控制 | 理想需要数据量 ablation + robot dexterous manipulation 后训练 | 下游任务成功率、迁移成功率 | 论文没有系统提供这样的下游政策验证 | 未证明 | 研究缺口 |
关键实验数字
| 项目 | 结果 | 易误解的地方 |
|---|---|---|
| CornerNet Precision / Recall / F1 | 94.7% / 81.6% / 87.7% | 5px 距离阈值下的检测成绩;不等于跨视角 3D 识别全成功 |
| Block-level Precision / Recall | 94.5% / 41.3% | 为避免错标而牺牲召回;高 Precision 不等于高 Coverage |
| Triangulation Reprojection Error | 1.42 px | camera calibration 自身为 0.4 px;不是 3D GT 精度 |
| MANO Marker Fit · Calibration | 0.77±0.28 mm | 模型/观测 Marker 残差 |
| MANO Marker Fit · Dynamic | 2.06±1.09 mm | 模型/观测 Marker 残差,不是 MPJPE |
| Rigid Object Marker Error | 1.512 mm | 模型/观测 Marker 配准误差 |
| Penetration | 3.8±3.1 mm | 几何相交的启发式指标,不等于真实力或接触 GT |
| DexterHand · Table 1 | 4,936.65 s(82.3 min) | 本文表列当前数据总时长,不能描述为大规模全场景集 |
| 离线重建 | Marker 5 s/frame + Reconstruction 5–12 s/frame | 可自动化但远低于实时 |
Table 2 的跨数据集比较
| 数据/系统 | MSNR ↑ | Jerk ↓ | Coherence ↑ |
|---|---|---|---|
| DexterCap | 9.31 | 0.76 | 0.68 |
| GRAB (Vicon) | 7.29 | 3.68 | 0.70 |
| ARCTIC (Vicon) | 7.82 | 0.91 | 0.81 |
| HUMOTO (Glove) | 7.51 | 1.90 | 0.63 |
| HaMeR (Vision) | −0.05 | 23.76 | 0.81 |
| GigaHands (Vision) | 3.50 | 2.62 | 0.73 |
这张表比较的是不同已发布数据的轨迹统计,并不构成在相同原始视频、相同被试/物体/动作分布上做的同设置重建准确度实验。文中原有各列 ±std,此表省略误差仅用于快速阅读,准确数字以原文 Table 2 为准。
Critical Review · 实验是否 Solid?
强项: 硬件数量、采集频率、标记结构、人工标注帧数、网络误检/漏检、离线耗时都披露;既有算法的受控检测对照,也有多物体运动质量比较与明确的极端遮挡失败案例。数据与处理代码已有公开仓库。
关键局限:
- 缺独立的 Hand Joint GT: Marker Fit Error 很小可以部分来自求解器拟合观测,并不能直接推断指尖/关节的绝对位置误差小于 3 mm;需要外部系统 Ground Truth 比较,尤其是接触状态与关节旋转精度。
- 跨数据集公平性: 不同方法用于不同对象/任务/传感器,MSNR 与 Jerk 会受动作本身影响。理想是同一动作同步记录 Vicon/光学 marker/惯性/外部高精度系统。
- 覆盖率偏低: Block Recall 41.3% 说明许多可用标记并未成功识别;需要给出角点数量随遮挡程度变化时的 3D 误差与成功率曲线。
- 成本口径: <$6000 是相机及硬件成本,未包含场地、搭建、贴标人工、数据处理计算与质量返工。用户体验的贴标干扰也要测量。
- 自动化并非实时: 每帧 10–17s 的离线链条适用于批量构建数据集,但不满足在线机器人状态估计。
- 难以直接变成自然大规模 Ego 数据: 需要相机围绕的固定区域;密集贴片及受控光照,无法无缝替代多人在工厂/家居的轻量 Ego 采集。
- 缺触觉/力和下游验证: 手–物穿透仅几何指标,不是 Force/Tactile Ground Truth;未展示训练机器人操作后成功率提升。
Research Transfer · 对多目 Ground Truth + Ego HOI 的启发
实验 A:密集 Marker 能在多大程度上改善 Ego 标签?
在相同动作和物体上同步采集 Dense DexterCap Markers + External Mocap、multi-view RGB、ego fisheye、EM/IMU glove。不仅测 Mesh Reprojection Error,也报告外部 GT 的 MPJPE、Fingertip Position / Orientation Error、Occlusion-binned Error。目的不是复制贴片,而是建立一个可靠的监督上限。
实验 B:Marker 数量 / 分布 vs 自然操作干扰
将每手 Marker Patch 数量从高密到低密,控制相机/曝光/对象一致,测 Finger Visibility、Triangulation Coverage、MPJPE、佩戴舒适度、接触扰动。找到适合作为高精度标定子集、而不是所有演示都佩戴的折中方案。
实验 C:被遮挡时融合额外传感器是否更合理?
在不能看到相机 Marker 的手指环绕物体/手指进入环中等场景,比较 marker-only、marker+kinematic prior、marker+IMU、marker+EM/IMU。以 occlusion duration、指尖误差、手物相对位姿和失败率绘图,区分视觉恢复和 IMU/EM 漂移/干扰。
Final Verdict
- Novelty:4/5(编码贴片 + 几何自动化系统);Experimental Solidness:3/5(算法和轨迹测度清楚,独立 GT 缺口);Reproducibility:4/5(代码 + 数据公开);Research Relevance:5/5。为阅读者主观评分。
- Decision:Deep Read for capture & evaluation。 最值得学的是检测 pipeline 和 Marker Correspondence / MANO Surface Fitting 的可审计工程方法;要避免把 Marker Residual 当成独立 Hand GT Accuracy。
- 来源: 项目页、arXiv HTML 论文、代码仓库、DexterHand 数据集。